Bluetooth switch

Проект беспроводного управления освещением через Bluetooth.

В проекте показано, как имея минимум деталей, собрать устройство для беспроводного управления освещением со смартфона или планшета.

Само устройство, которое крепится на выключатель, состоит из контроллера ROBOTIS CM-150, Bluetooth-приёмника ROBOTIS BT-210, сервомотора, датчика касания, пластин и аккумулятора из набора ROBOTIS DREAM.

Принцип действия устройства довольно прост. Мотор соединён с пластиной, которая в свою очередь может нажимать на тот или иной край выключателя, в зависимости от того, в какую сторону вращается мотор.

Управление мотором происходит посредством Bluetooth с помощью официальной программы от компании ROBOTIS, а также с помощью пульта ДУ RC-100 с установленным в него модулем Bluetooth.

Также контроллер позволяет запрограммировать работу мотора с задержкой, а возможность подключения различных датчиков позволяет сделать устройство, которое будет включать и гасить свет при необходимости.

В итоге мы имеем отличное устройство для квартиры, склада и иных помещений, где будет высоко оценено такое решение, как свободные руки.
SlingShot

Ниша и Лин Фенг из «roboclub_malaysia» представили проект самоходной рогатки для игры в боулинг. Возраст участников – 15 лет.

При проектировании этого робота ребята использовали программу ROBOTIS R+Design, которая позволяет строить 3D-модель и облегчать сборку. На это им потребовалось около 4 дней.

Использование программы ROBOTIS R+Design позволило им неоднократно собирать свой проект.

Робот собран из набора ROBOTIS DREAM.

При помощи программируемого контроллера робот умеет следовать по линии и в нужный момент отпускать натянутую резинку, которая толкает мяч, предварительно закреплённый на специальной площадке.

Bubble blower

Проект Мелины Малех, ученицы из PishRobot.

Проект машины, которая автоматически делает воздушные пузыри.

Машина сделана из деталей конструктора ROBOTIS OLLO Action.

В движение машина приводится с помощью кривошипно-шатунного механизма, который переводит движение из вращательного в возвратно-поступательные.

Также используется вентилятор, который работает отдельно, от 4 батареек, и сама мыльная жидкость для создания пузырей.

В итоге у неё получилась отличная машина для вечеринок и приятного времяпрепровождения.

Eye Crane

Эдди Йохан, 11-летний ученик из e@Robotclub, при поддержке своего учителя Энчика Росси, представил проект подъёмного крана, который он собрал из набора ROBOTIS Dream.

Это подъёмный кран с неизменяемой геометрией, с широкой и устойчивой подставкой снизу – первый проект Эдди, который он представил на STEAM CUP.Управление осуществляется с помощью трёх-позиционного переключателя из комплекта ROBOTIS DREAM, который позволяет поднимать и опускать предметы, подвешенные на нитке с помощью крюка.

Проект, хоть и кажется простым, обладает большим потенциалом.

Учитывая, что это первая модель Эдди, скорее всего она является лишь началом чего-то большего.

Rope Climbing Robot

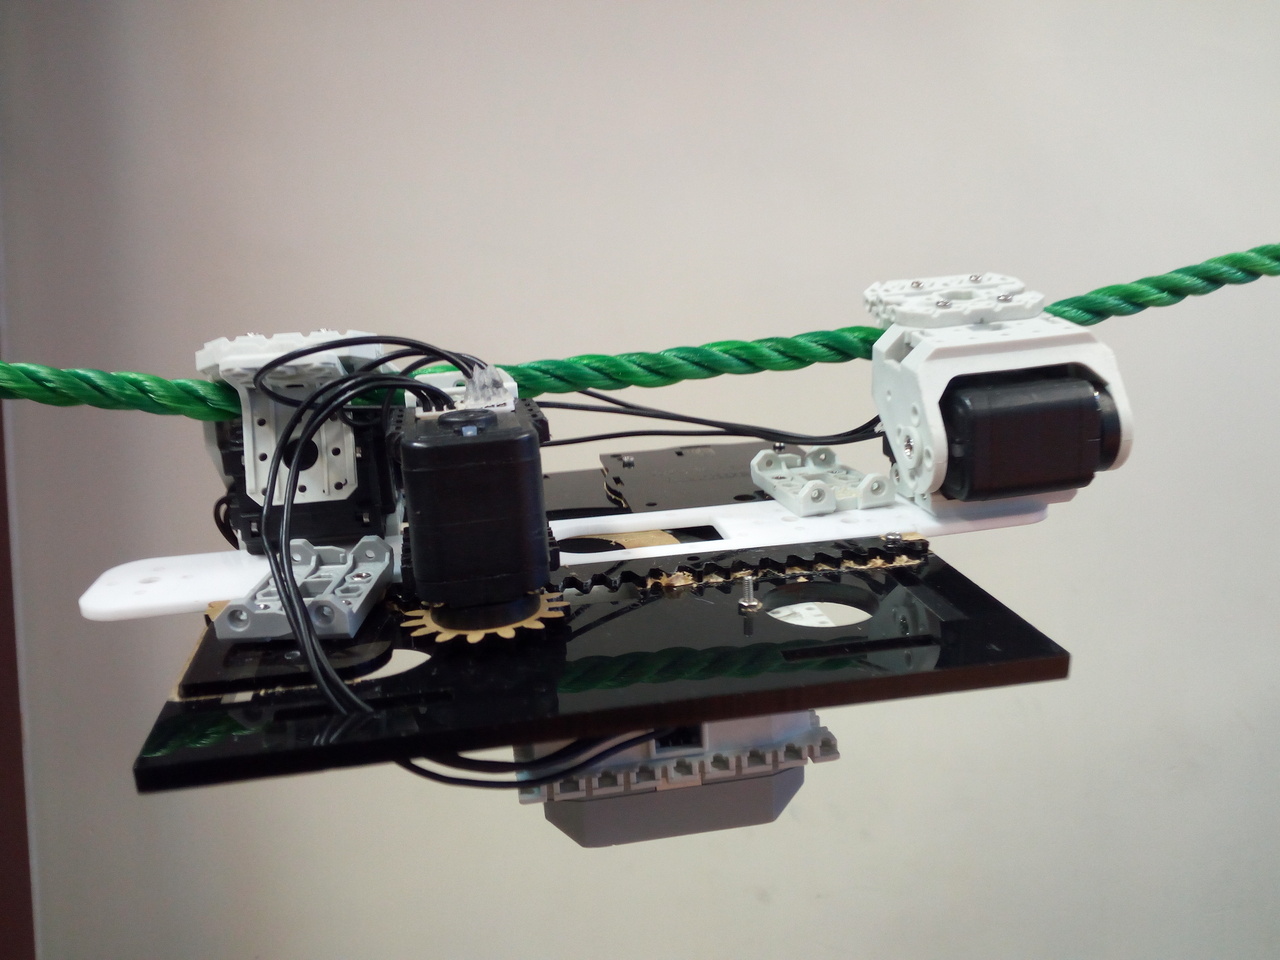
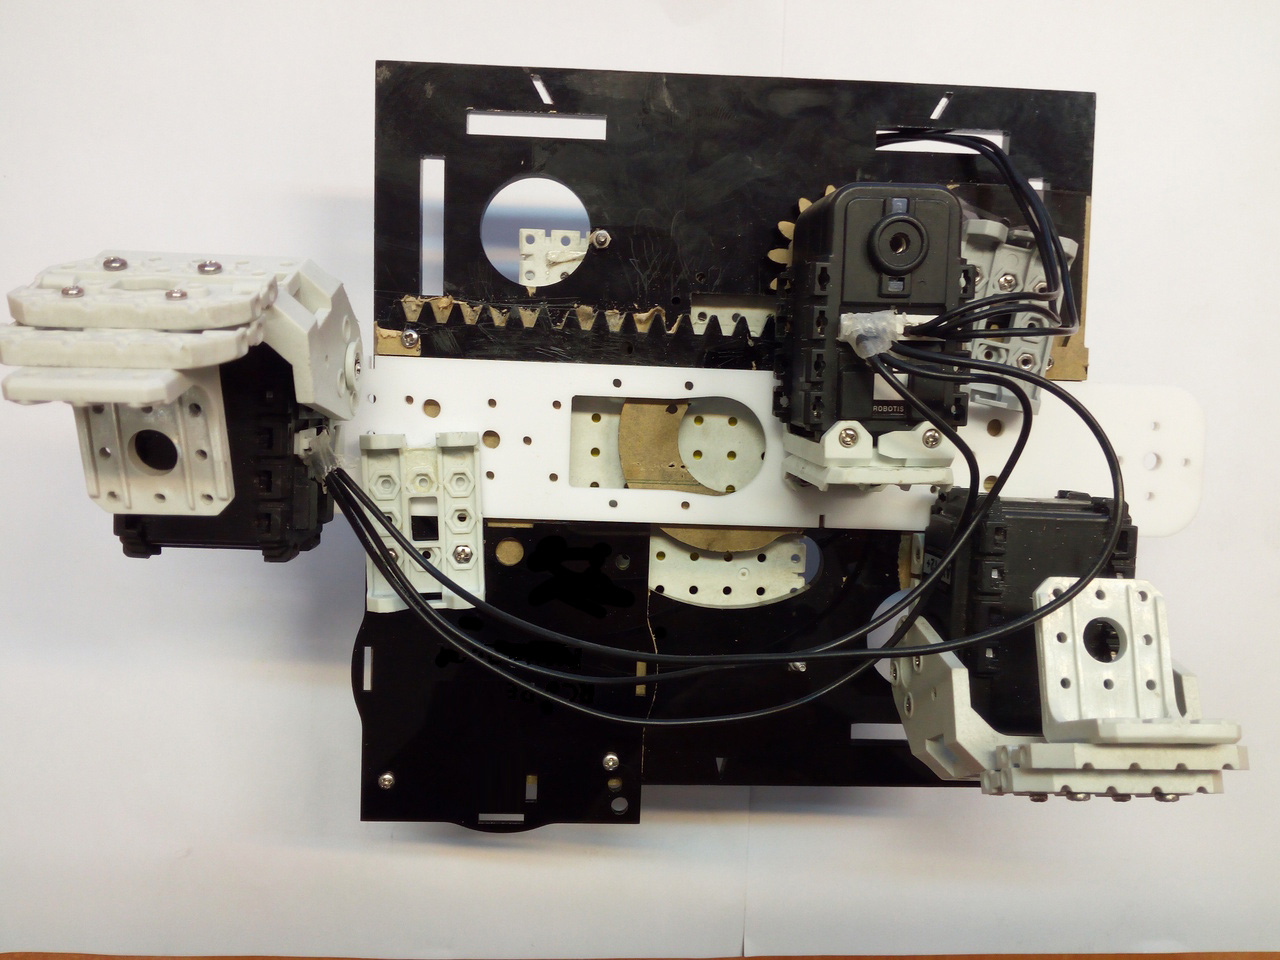
Проект-победитель за декабрь 2016 года «Rope Climbing Robot».

Это проект двух друзей,  Борна Рохани и Амирхусейна Роуханди.

Они проходят обучение по программе обучающей робототехники в PishRobot’s Educational Center.

Их проект -это робот, который может перемещаться по натянутому канату в обе стороны.

1482943165_0

В проекте были использован один контроллер ROBOTIS CM-5, три сервопривода ROBOTIS Dynamixel AX-12, аккумулятор из набора ROBOTIS STEM, два F3-кронштейна из набора ROBOTIS STEM, а также другие самодельные и пластиковые части.

 1482943166_21482943165_1

Борн работал над механической конструкцией, а Амирхусейн занимался вопросами программирования.

Робот имеет возможность как ручного управления с помощью клавиш на контроллере, а также может быть полностью автономным.

В ручном режиме робот начинает двигаться при нажатии кнопки U на контроллере, его захваты открываются и закрываются с помощью клавиш L и R, остановка движения осуществляется с помощью клавиши D.

В автономном режиме робот будет руководствоваться программой, которая будет загружена в контроллер.

По сути, это платформа, на свободных местах которой можно установить различные датчики и инструменты.

Прототип этой модели может быть очень полезен в реальной жизни. Ему можно найти массу применений, начиная от перемещения грузов в узких местах, где использование другой техники затруднительно, либо совсем невозможно, до разведки труднодоступных мест.